 3D Yazıcı / CNC
 Hazır Proje ve Setler
 Arduino Ekipmanları
 Raspberry Pi Ekipmanları
 Sensör ve Komponentler
 Kablosuz Haberleşme
 Güç Kaynakları
 Motor ve Mekanik
 Drone Malzemeleri
 Araç Gereçler
İçindekiler
Robotik sistemlere ilgi duyuyor ve kendi robot kolunu geliştirmek istiyorsan bu proje oldukça güzel bir başlangıç olabilir. Arduino Uno, servo motorlar ve 3D yazıcıyla hazırlanan mekanik parçalar kullanılarak altı eksenli bir robot kol oluşturulabiliyor.
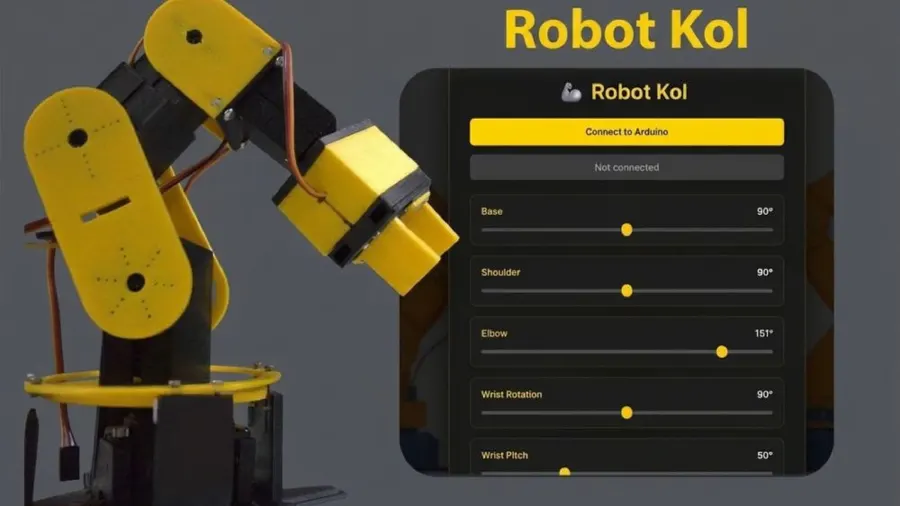
Bu sistemin en dikkat çekici özelliklerinden biri, robot kolun yalnızca Arduino kodlarıyla değil, bilgisayar üzerinden açılan web tabanlı bir kontrol paneliyle de yönetilebilmesi. Böylece her eklemin hareket açısı ayrı ayrı ayarlanabiliyor, hareketler kaydedilebiliyor ve daha sonra tekrar oynatılabiliyor.
Projenin Amacı
Bu projede insan kolunun temel hareketlerini taklit edebilen, altı farklı hareket eksenine sahip bir robot kol tasarlanıyor.
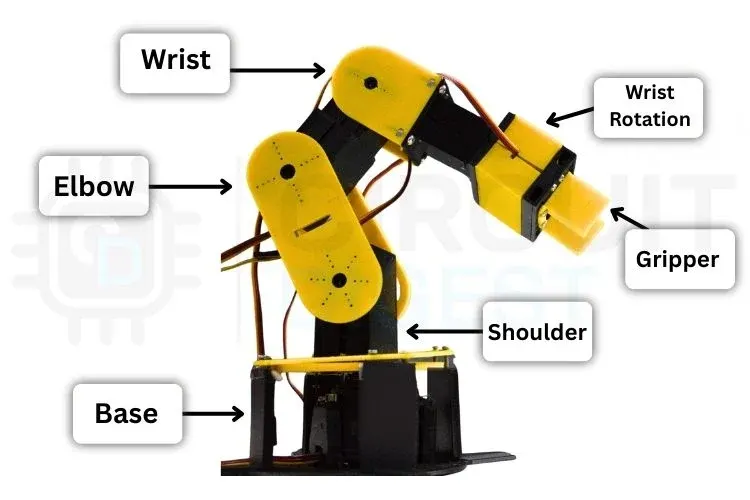
Robot kolun altı hareket noktası şu şekilde:
- Taban (Base): Robot kolun sağa ve sola dönmesini sağlar.
- Omuz (Shoulder): Kolun yukarı ve aşağı hareketini kontrol eder.
- Dirsek (Elbow): Kolun uzanma ve bükülme hareketini gerçekleştirir.
- Bilek Eğimi (Wrist Pitch): Robot kolun uç bölümünü yukarı ve aşağı yatırır.
- Bilek Dönüşü (Wrist Rotation): Tutucunun kendi ekseni etrafında dönmesini sağlar.
- Kıskaç (Gripper): Nesneleri kavramak ve bırakmak için kullanılır.
Bu hareketler sayesinde robot kol, küçük nesneleri bir noktadan başka bir noktaya taşıyabilir ve önceden belirlenen hareketleri tekrarlayabilir.
Gerekli Malzemeler
Projeyi oluşturmak için aşağıdaki elektronik ve mekanik bileşenlere ihtiyaç duyulmaktadır.
| MalzemeAdet | |
| Arduino Uno | 1 |
| MG995 yüksek tork servo motor | 3 |
| MG90S mikro servo motor | 3 |
| Breadboard | 1 |
| Jumper kablolar | İhtiyaca göre |
| Harici 5-6V servo güç kaynağı | 1 |
| 3D yazıcıdan üretilmiş robot kol parçaları | 1 set |
| Vida, somun ve bağlantı elemanları | 1 set |
| USB kablosu | 1 |
Not: Servo motorların beslemesini Arduino'nun 5V pininden yapmak doğru değildir. Motorların anlık akım ihtiyacı yüksek olabilir. Servo motorlar için yeterli akım sağlayabilen, regüle edilmiş ayrı bir güç kaynağı kullanılmalıdır. Arduino ile harici güç kaynağının GND uçları ortak bağlanmalıdır.
Arduino Bağlantı Şeması
Altı servo motor, Arduino Uno'nun dijital pinlerine bağlanarak kontrol ediliyor.
| Robot Kol BölümüArduino Pin | |
| Taban | D3 |
| Omuz | D5 |
| Dirsek | D6 |
| Bilek eğimi | D11 |
| Bilek dönüşü | D10 |
| Kıskaç | D9 |
Servo motorların sinyal kabloları ilgili Arduino pinlerine bağlanır. Motorların güç ve GND bağlantıları ise harici güç kaynağından sağlanır.
Önemli: MG995 ve MG90S motorların bağlantısını yapmadan önce besleme gerilimini kontrol etmelisin. Servo motorların aynı anda hareket ettiği durumlarda güç kaynağının toplam akım kapasitesi yeterli olmalıdır.
Robot Kolun Mekanik Tasarımı ve 3D Baskı
Robot kolun gövdesi 3D yazıcıyla üretilebilen parçalardan oluşur. PLA filament kullanılarak taban, kol bağlantıları, eklem parçaları ve motor yuvaları hazırlanabilir.
Farklı renklerde filament kullanarak mekanik bölümleri birbirinden ayırmak da mümkündür.
Montaj sırasında dikkat edilmesi gereken en önemli nokta servo motorların başlangıç konumlarıdır. Motor kolları mekanik parçalara sabitlenmeden önce servo motorlar 90 derece konumuna getirilmelidir.
Bu işlem, robot kolun başlangıç pozisyonunun doğru ayarlanmasını ve hareket sırasında mekanik zorlanmaların azaltılmasını sağlar.
Arduino Yazılımı ve Web Kontrol Paneli
Projenin yazılım tarafında Arduino IDE ve HTML, CSS, JavaScript teknolojileri kullanılıyor.
Arduino Uno, servo motorların hareketlerini kontrol ederken bilgisayardaki web arayüzü kullanıcı ile Arduino arasında iletişim kuruyor.
Bu iletişim için Web Serial API kullanılıyor. Böylece uyumlu bir tarayıcı üzerinden seri port bağlantısı kurularak robot kol yönetilebiliyor.
Kontrol panelinde her servo motor için ayrı bir kaydırma çubuğu (slider) bulunuyor. Kullanıcı bu çubukları hareket ettirerek ilgili eklemin açısını değiştirebiliyor.
Sistemin sunduğu temel özellikler:
- Altı servo motorun bağımsız kontrolü
- Hareket açılarının gerçek zamanlı ayarlanması
- Servo hareketlerinin kaydedilmesi
- Kaydedilen hareketlerin tekrar oynatılması
- Hareket dizilerinin JSON formatında saklanması
- İnternet bağlantısı olmadan yerel kullanım
Proje Nasıl Çalıştırılır?
Robot kolu çalıştırmak için aşağıdaki adımlar izlenebilir:
- Arduino Uno'yu USB kablosuyla bilgisayara bağla.
- Servo motorların bağlantılarını kontrol et.
- Servo motorlara harici güç kaynağından enerji ver.
- Arduino yazılımını Arduino IDE üzerinden karta yükle.
- Servo motorları başlangıçta 90 derece konumuna getirerek mekanik bağlantıları sabitle.
- Web kontrol panelinin HTML dosyasını Google Chrome üzerinden aç.
- Web Serial bağlantısını kullanarak Arduino'nun seri portuna bağlan.
- Kontrol panelindeki kaydırma çubuklarıyla robot kolun eklemlerini hareket ettir.
Bağlantı kurulduktan sonra her eklemi ayrı ayrı kontrol edebilir, istediğin hareketleri oluşturabilir ve kaydedebilirsin.
Projenin Kullanım Alanları
Altı eksenli robot kol projesi yalnızca elektronik meraklıları için bir hobi çalışması değildir. Aynı zamanda robotik ve otomasyon sistemlerinin temel çalışma prensiplerini öğrenmek için de kullanılabilir.
Olası kullanım alanları:
- Robotik ve mekatronik eğitimleri
- Arduino ve servo motor uygulamaları
- Küçük nesnelerin taşınması ve sınıflandırılması
- Eğitim amaçlı pick and place sistemleri
- Laboratuvar otomasyonu prototipleri
- Robotik hareket algoritmalarının geliştirilmesi
Proje Nasıl Geliştirilebilir?
Mevcut sistem kablolu seri haberleşme üzerinden çalışıyor. Ancak farklı donanım ve yazılım eklemeleriyle daha gelişmiş bir robotik sisteme dönüştürülebilir.
Örneğin Arduino Uno yerine ESP32 kullanılarak Wi-Fi üzerinden kablosuz kontrol sağlanabilir. Robot kola kamera eklenerek görüntü işleme uygulamaları geliştirilebilir. Nesne algılama algoritmalarıyla belirli nesnelerin otomatik olarak bulunması ve kavranması mümkün hale getirilebilir.
İlerleyen aşamalarda ters kinematik (Inverse Kinematics) algoritmaları eklenerek robot kolun eklem açılarını tek tek ayarlamak yerine, tutucunun ulaşması istenen X, Y ve Z koordinatları üzerinden hareket planlaması yapılabilir.
Sonuç
Arduino ile geliştirilen 6 eksenli robot kol, servo motor kontrolü, 3D baskı, seri haberleşme ve web teknolojilerini bir araya getiren kapsamlı bir robotik projedir. Özellikle robotik sistemlerin nasıl çalıştığını öğrenmek isteyen öğrenciler ve elektronik meraklıları için oldukça öğretici bir uygulamadır.
Kendi robot kolunu tasarlamak ve bilgisayar üzerinden kontrol etmek istiyorsan bu proje iyi bir başlangıç noktası olabilir.