 3D Yazıcı / CNC
 Hazır Proje ve Setler


 Arduino Ekipmanları
 Raspberry Pi Ekipmanları
 Sensör ve Komponentler
 Kablosuz Haberleşme
 Güç Kaynakları
 Motor ve Mekanik
 Drone Malzemeleri
 Araç Gereçler
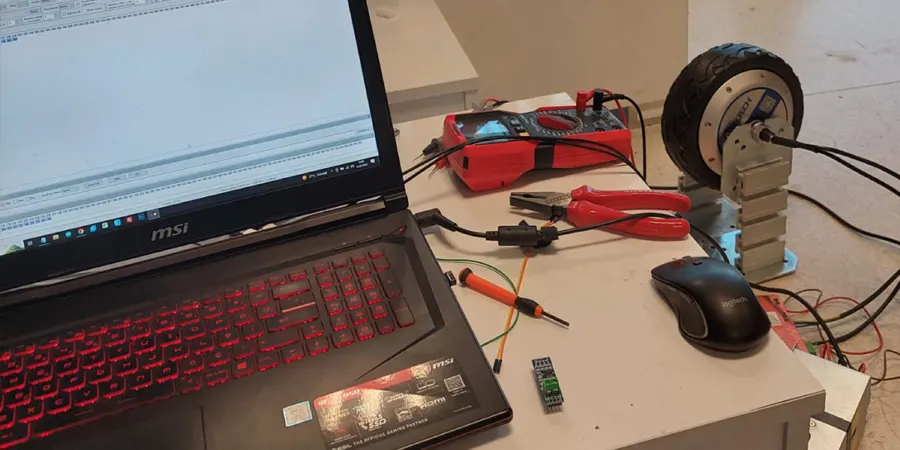
Bu yazımızda arduino kontrolcüsü kullanarak modbus ( rs485 ) haberleşme üzerinden bldc motor sürücüsüne hareket komutları nasıl gönderilir bunu öğreneceğiz.Robot projelerinde sıklıkla kullanılan bldc motorların bazı sürücüleri modbus yada canbus üzerinden haberleşme sağlamaktadır bu nedenle standart sürücüler gibi arduino kartımızın dijital pinleri üzerinden süremeyiz.
Modbus Nedir?
Modbus, endüstriyel alanlardaki farklı cihazların iletişim ihtiyacını karşılamak için kullanılan, en eski seri iletişim protokollerinden biridir.
Modbus, PLC (Programmable Logic Controller) sektörünün öncülerinden olan Modicon tarafından 1979 yılında geliştirilmiş bir haberleşme protokolüdür. PLC sistemler ile veri transferi arasındaki iletişim köprüsüdür. Basit ve esnek olması ile hızlı, kolay ve üreticilere açık olması günümüzde endüstriyel anlamda kullanım alanlarını genişletmiştir. İstatistiklere göre, Modbus protokolü dünya çapında 7 Milyon endüstri kuruluşu tarafından veri toplama sistemlerine sinyal iletimi için kullanılmaktadır. Örnek olarak, PDU’lardan aldığı voltaj, frekans ve gerilim verilerini bu protokol aracılığı ile çağırabilirsiniz.
Modbus Nasıl Çalışır?
Modbus, cihazlar arasındaki seri hatlar üzerinden iletilerek çalışır. En basit kurulum şekli, seri portları bir Master ve bir Slave olmak üzere iki cihaza bağlayan tek bir seri kablo olacak şekilde kurulan sistemdir.Modbus iletişim protokolünde veriler, Bit olarak gönderilir ve her bir Bit de voltaj olarak gönderilir.
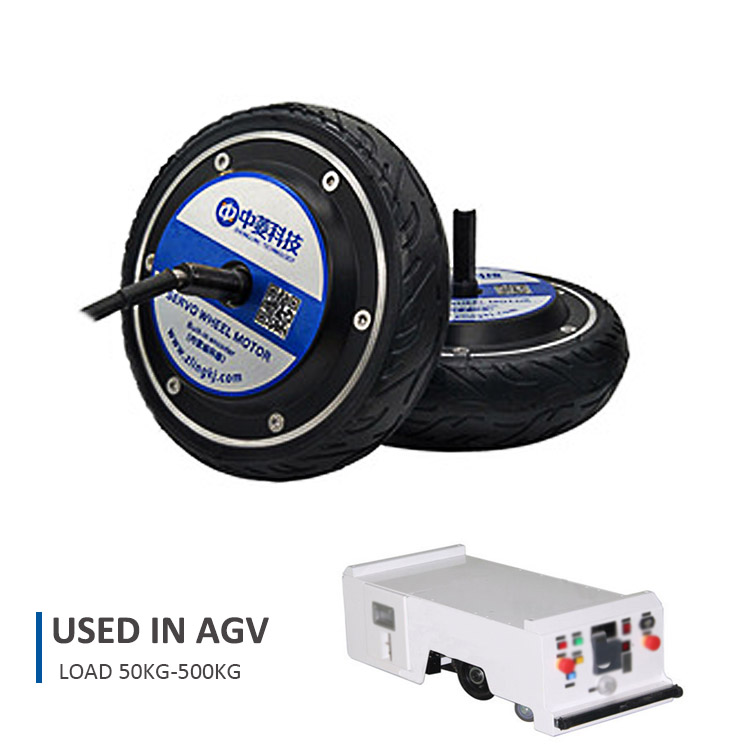
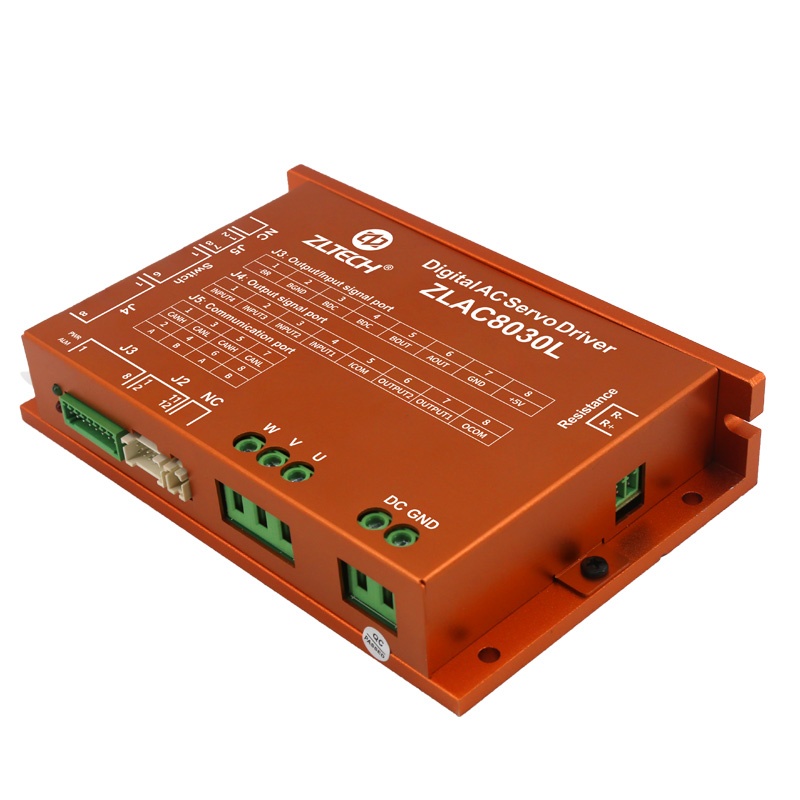
ZLTECH – Motor ve Sürücü
Dünyaca ünlü hub motor üreticisi ZLTECH firmasının geliştirmiş olduğu motor ve sürücüler ile otonom robotlar konusunda çalışmalar yürütebilirsiniz.
ZLAC8030L Ros Kontrol Uygulaması İçin Temel Arduino Kodları
CRC Nedir ?
CRC çevrimsel hata denetimi (Cyclic Reduncany check) manasına gelmektedir. CRC’nin farklı kombinasyonları farklı haberleşme kontrolleri için kullanılabilir. Modbus haberleşmesi için kullanıldığında mesajın sonuna eklenen iki byte’dan oluşur. Mesajdaki her byte CRC’yi hesaplamak için gönderilmektedir. Ayrıca alıcı cihaz da CRC’yi hesaplar ve onu gönderici cihazdan gelen CRC ile karşılaştırır. Eğer mesajdaki bir bit bile yanlış alınmışsa, CRC’ler farklı olacaktır ve bir hata oluşacaktır.
CRC yönteminde bir blok içindeki veriler tek tek toplanır, bu toplam belirli bir sayıya bölünür (bu sayıya P diyelim) ve bölüm sonucunda çıkan kalan sayısı verilere eklenir. Karşı tarafta veri alındığında yine veriler tek tek toplanır ve bu toplamdan bölüm kalanı çıkartılır. Çıkartma sonucundaki sayı da P’ye bölünür. Eğer veriler hatasız iletilmişse kalan sıfır olmalıdır.
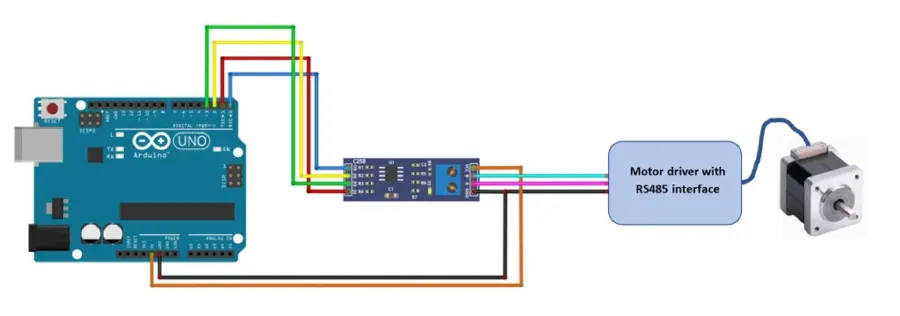
//////////////////// Proje Hocam - RS485 BLDC Servo Kontrol ///////////////////
// Serial 3 kullanılmalı 115200 baud hızı için
#define RTS_pin   2    //RS485 kontrol pini
#define RS485Transmit    HIGH
#define RS485Receive     LOW
 //////////////////// CRC Hesaplama ///////////////////
uint16_t CalcCRC(byte * data, uint8_t datlen){
uint16_t CRC=0xFFFF; // Init CRC
uint8_t xor_flag;
for(uint8_t n=0; n<datlen;n++){
  CRC = CRC ^ data[n];
  for(uint8_t i=0;i<8;i++){
    if(CRC & 0x0001) {
      xor_flag = 1;
      }
    else {
      xor_flag = 0;
      }
    CRC = CRC >> 1;
    if (xor_flag) {
      CRC = CRC ^ 0xA001;
      }
    }
  }
return CRC;
}
void SendCmd( byte * data, uint8_t datlen){
uint16_t CRC=CalcCRC(data, datlen);
for(uint8_t i=0;i<datlen;i++){ // TX modunu set et
  Serial.print(data[i],HEX);
  Serial.print(", ");
  }
Serial.print(lowByte(CRC),HEX); // Lowbyte al
Serial.print(", ");
Serial.println(highByte(CRC),HEX); // highbyte al
}
 //////////////////// CRC Hesaplama ///////////////////
void setup() {
  Serial.begin(115200); // Serial Monitor başlatma
  Serial3.begin(115200); // Modbus serial Port başlatma
  pinMode(RTS_pin, OUTPUT);
  Serial.println("Nartech");
  delay(1000);
}
void loop() {
   byte rpmyuz[] = {0x05, 0x06, 0x20, 0x3A, 0x00, 0x64, 0xA2, 0x68}; // 50 rpm ( hex : 32 ) de motor dönsün
   byte rpmonbes[] = {0x05, 0x06, 0x20, 0x3A, 0x00, 0x0F, 0xE3, 0x87}; // 50 rpm ( hex : 32 ) de motor dönsün
  byte request[] = {0x05, 0x06, 0x20, 0x3A, 0x00, 0x0F, 0xE3, 0x87}; // 50 rpm ( hex : 32 ) de motor dönsün
  byte request2[] = {0x05, 0x03, 0x20, 0x24, 0x00, 0x02, 0x8E, 0x45}; // enkoder verisi
  byte motora[] = {0x05, 0x06, 0x20, 0x3A, 0x00, 0x0F, 0xE3, 0x87}; // 50 rpm ( hex : 32 ) de motor dönsün
  byte motorb[] = {0x04, 0x06, 0x20, 0x3A, 0xFF, 0x0F, 0xA3, 0xA6}; // 50 rpm ( hex : 32 ) de motor dönsün
    Serial.print("SendCMD : ");
   SendCmd(request,6);
    Serial.println(CalcCRC(request,6),HEX);
// motor döndürme
  digitalWrite(RTS_pin, RS485Transmit);     // Veri gönder
  Serial3.write(motora, sizeof(request));
  Serial3.flush();
  digitalWrite(RTS_pin, RS485Receive);      // Veri al
delay(10);
  digitalWrite(RTS_pin, RS485Transmit);     // Veri gönder
  Serial3.write(motorb, sizeof(request));
  Serial3.flush();
  digitalWrite(RTS_pin, RS485Receive);      // Veri al
  delay(10);
  // Veri dinleme kodu
  byte buf[8];
  Serial3.readBytes(buf, 8);
  Serial.print("Motor Donus : ");
  for( byte i=0; i<8; i++ ) {
  Serial.print(buf[i], HEX);
  Serial.print(" ");
  }
   Serial.println();
  delay(100);
//enkoder veri alma
  digitalWrite(RTS_pin, RS485Transmit);     // Veri gönder
  Serial3.write(request2, sizeof(request2));
  Serial3.flush();
  digitalWrite(RTS_pin, RS485Receive);      // Veri al
    delay(100);
// Veri dinleme kodu
  byte buf2[8];
  Serial3.readBytes(buf2, 8);
  Serial.print("Encoder : ");
  for( byte i=0; i<8; i++ ) {
  Serial.print(buf2[i], HEX);
  Serial.print(" ");
  }
  Serial.print(" ==> ");
  Serial.print(buf2[5]);
  Serial.print(".");
  Serial.print(buf2[6]);
  Serial.print(" rpm");
  Serial.println();
  delay(100);
}